
Panoramica della produzione
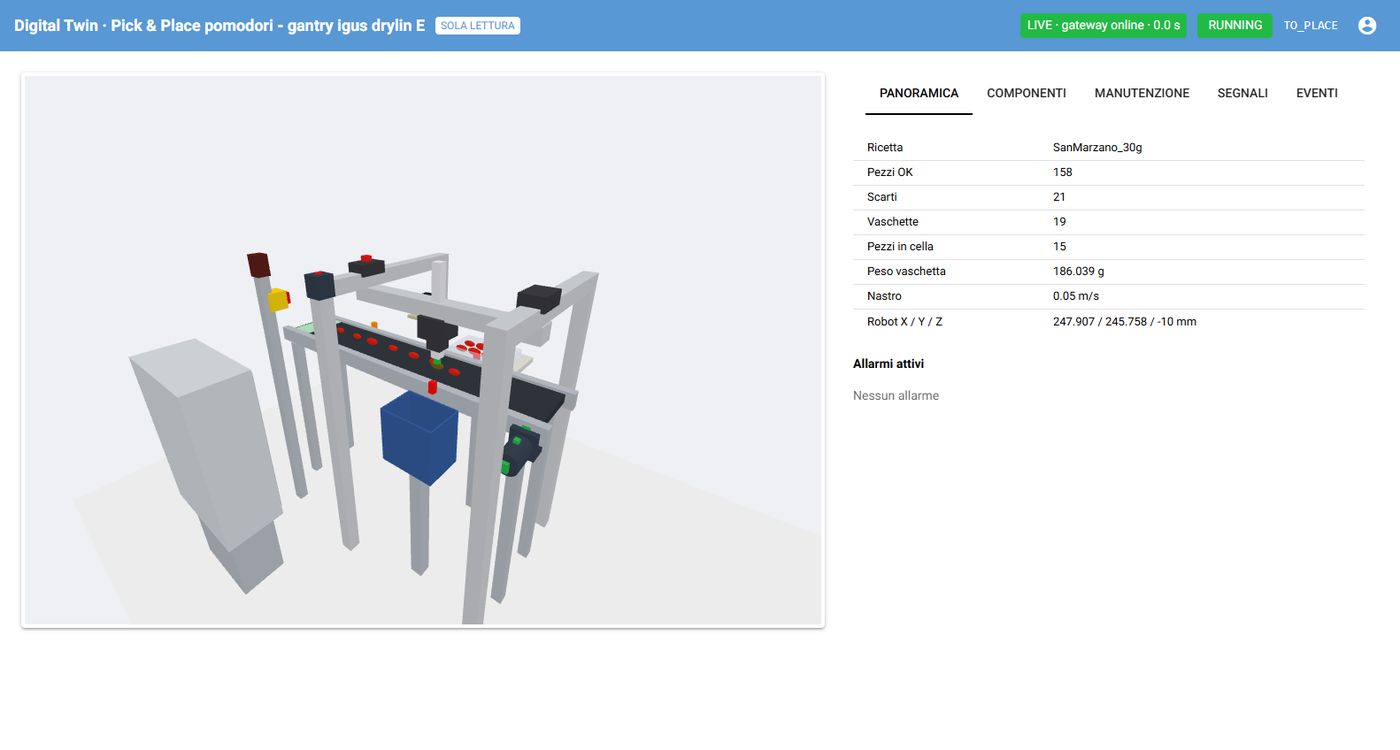
Ricetta, pezzi conformi e scarti, vaschette completate, posizione del robot e allarmi attivi, aggiornati più volte al secondo accanto alla vista 3D della cella.
 Industria 4.0 · Digital twin
Una cella pick & place con robot cartesiano igus drylin E, visione artificiale e manutenzione predittiva, simulata in tempo reale e consultabile da remoto in tutta sicurezza.
Account dimostrativo in sola lettura: si può esplorare tutto, non si può comandare nulla.
demodemo1234Un kit pick & place per piccole e medie imprese agricole: i pomodori arrivano su un nastro alimentare, una telecamera ne valuta qualità e calibro, il robot preleva con una ventosa morbida i pezzi conformi e li depone nelle vaschette, mentre gli scarti finiscono nel contenitore dedicato. Il digital twin riproduce l'intera cella prima ancora di costruirla.
Il programma del PLC gira contro un impianto virtuale fedele: nastro, fotocellule, visione, pinza e robot. Errori di logica, guasti e casi limite si scoprono prima della messa in servizio.
Una dashboard web mostra la cella in 3D, lo stato di produzione e i sensori in tempo reale, da qualunque luogo, senza alcuna possibilità di agire sulla macchina.
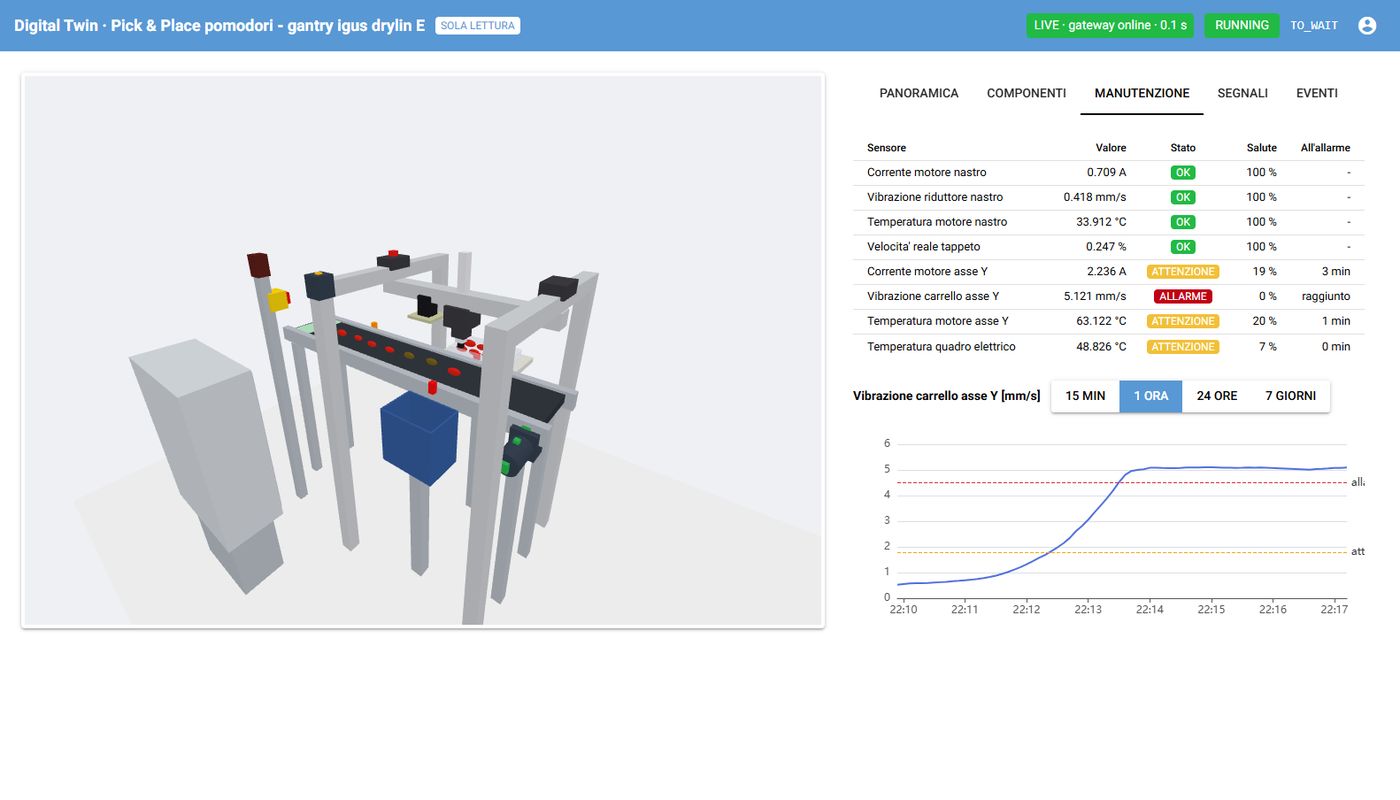
Sensori non invasivi di corrente, vibrazione e temperatura alimentano indicatori di salute e stime del tempo residuo prima dell'allarme.
I dati escono dallo stabilimento in una sola direzione. Il comando resta in locale; all'esterno arriva soltanto ciò che serve per osservare e analizzare.
Tutte le immagini sono catture reali dell'applicazione.
Ricetta, pezzi conformi e scarti, vaschette completate, posizione del robot e allarmi attivi, aggiornati più volte al secondo accanto alla vista 3D della cella.
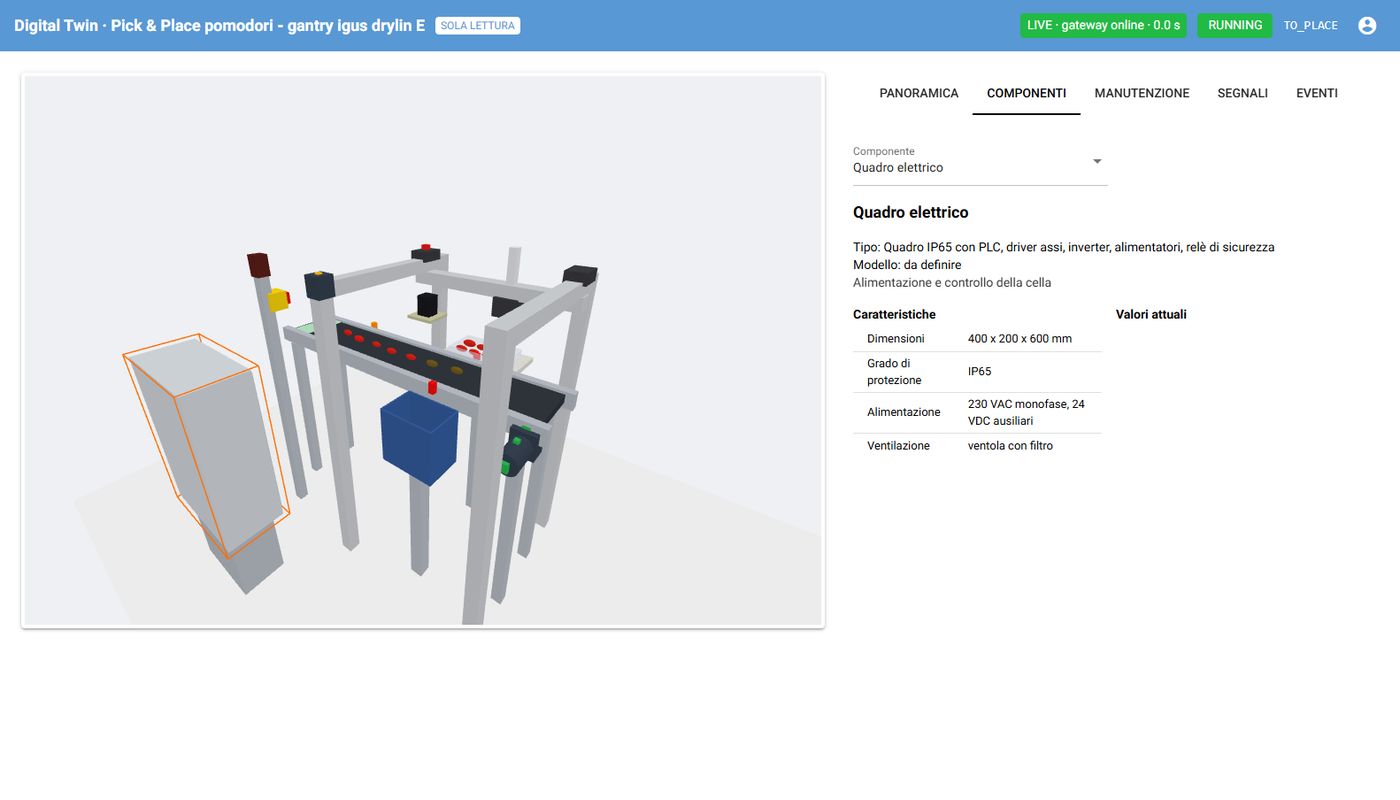
Robot, nastro, pezzi e sensori si muovono con i dati che arrivano dallo stabilimento. Ogni dispositivo è cliccabile e apre la propria scheda: tipo, modello, caratteristiche, posizione e valori attuali.
Otto sensori sorvegliano nastro, robot e quadro elettrico. Per ciascuno: stato, salute stimata, andamento storico con soglie e tempo stimato al raggiungimento dell'allarme.
Una telecamera virtuale inquadra la stazione di prelievo; un algoritmo di visione misura posizione, calibro e difetti di ogni pomodoro e passa il risultato al PLC, con gli stessi errori di una misura reale.
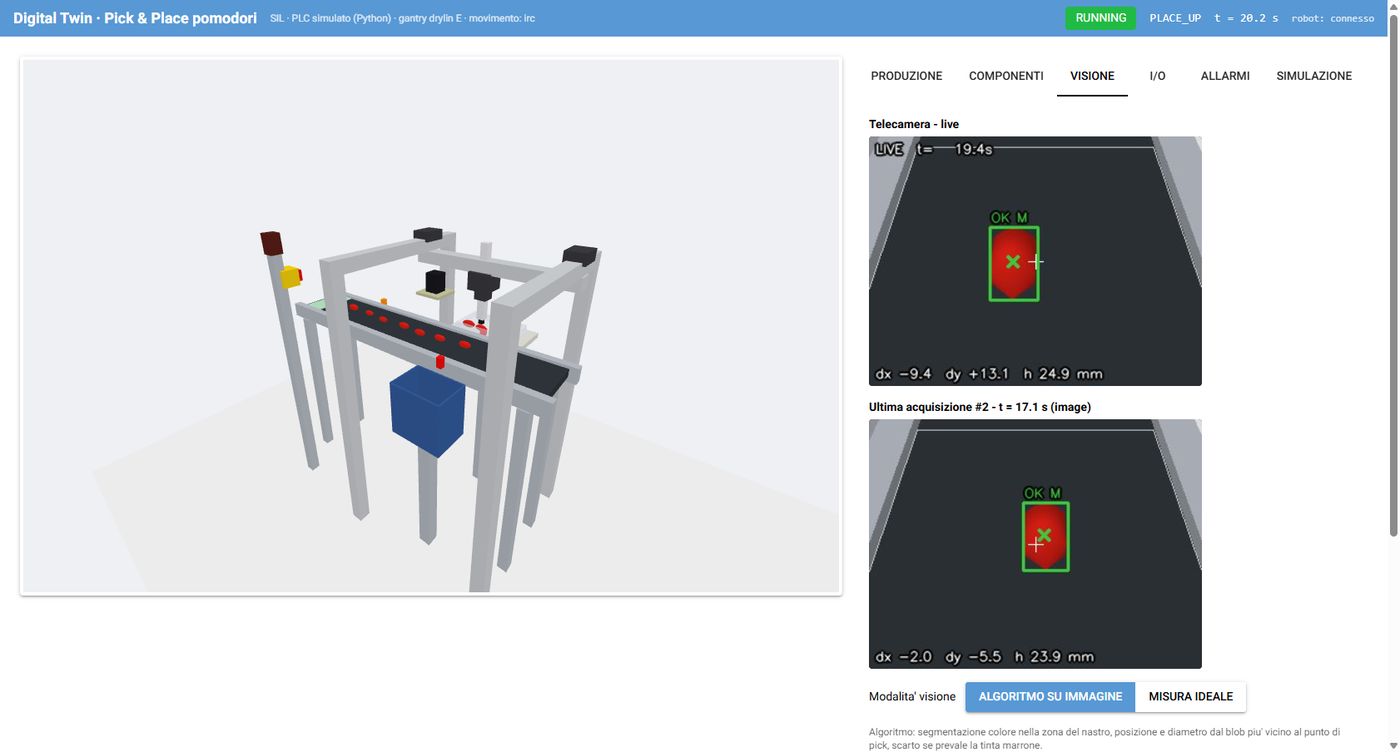
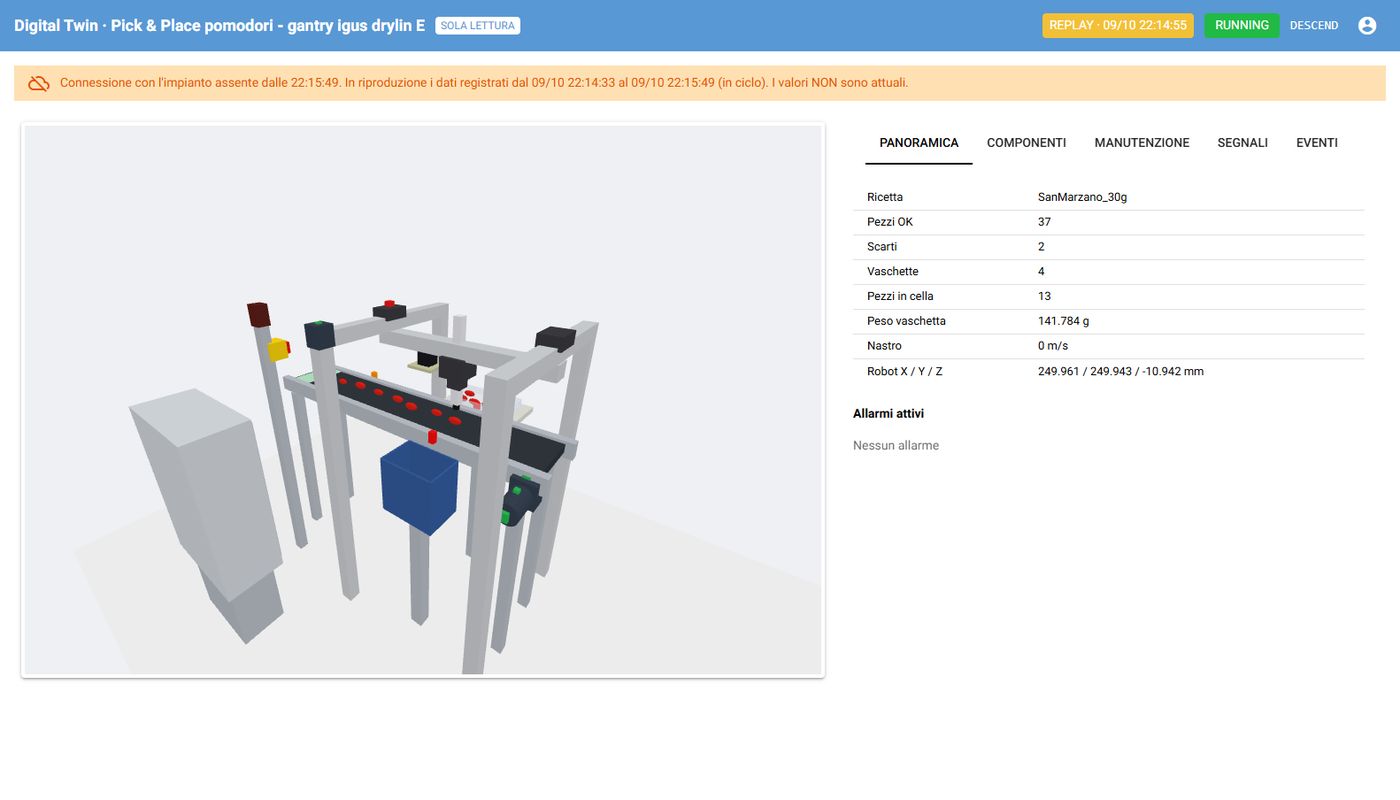
La dashboard dichiara se i dati provengono dalla simulazione o dall'impianto e se sono in diretta. Se il collegamento si interrompe, riproduce l'ultimo periodo di produzione con un avviso ben visibile.
Componenti e standard industriali.
Accedi con l'utente demo e la password demo1234: vista 3D, sensori, storico ed eventi, in sola lettura.
Apri la dashboard live →